Séparation temps réel
Tâches critiques exécutées hors bande, indépendamment de l’ordonnancement Linux courant.
LINRT REAL-TIME LINUX DISTRIBUTION
Xenomai 3 double noyau, RTDM et migration RTOS
Cobalt s’adresse aux applications nécessitant un niveau temps réel prioritaire séparé, des API Xenomai 3 ou une migration d’applications et pilotes temps réel existants.
01 / Pourquoi cette approche ?
Cobalt s’adresse aux applications nécessitant un niveau temps réel prioritaire séparé, des API Xenomai 3 ou une migration d’applications et pilotes temps réel existants.
Tâches critiques exécutées hors bande, indépendamment de l’ordonnancement Linux courant.
Pilotes spécialisés pour les chemins d’E/S aux contraintes fortes.
Bibliothèques Xenomai et émulations sélectionnées pour les migrations.
Approche adaptée aux communications déterministes avec pilotes qualifiés.
02 / Fonctionnement de l’architecture
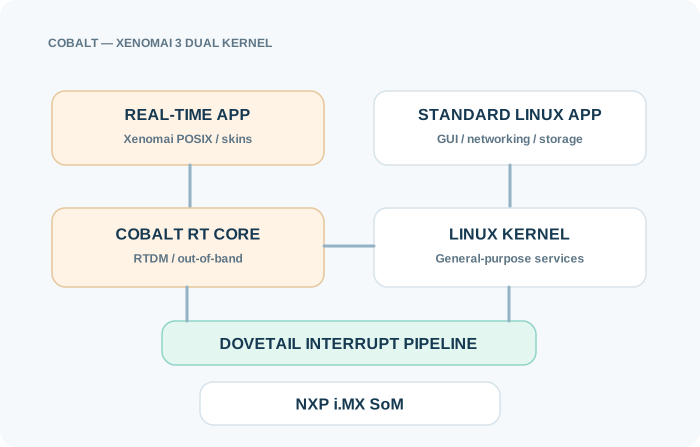
Cobalt associe le cœur temps réel Xenomai 3 à un noyau Linux doté d’une interface de pipeline d’interruptions compatible, telle que Dovetail sur les branches concernées. Threads et pilotes RTDM critiques sont exécutés hors bande ; Linux assure les services ordinaires.
03 / Points d’ingénierie
04 / Gamme BSP et cibles SoM
LinRT 5.3 est prévu au T4 2026 comme évolution CRA Ready de la gamme LinRT 5.x LTS, fondée sur Yocto 5.0 Scarthgap LTS. Contrôles de sécurité BSP, preuves de validation traçables et CRA Certification Kit sont les objectifs de livraison.
LinRT 6.x LTS est prévu au T1 2027, avec Yocto 6.0 Wrynose LTS, Linux 6.18 LTS et Qt 6.12 LTS ciblés. Le support des modules NXP i.MX95 est annoncé dans cette génération, sous réserve de qualification par configuration.
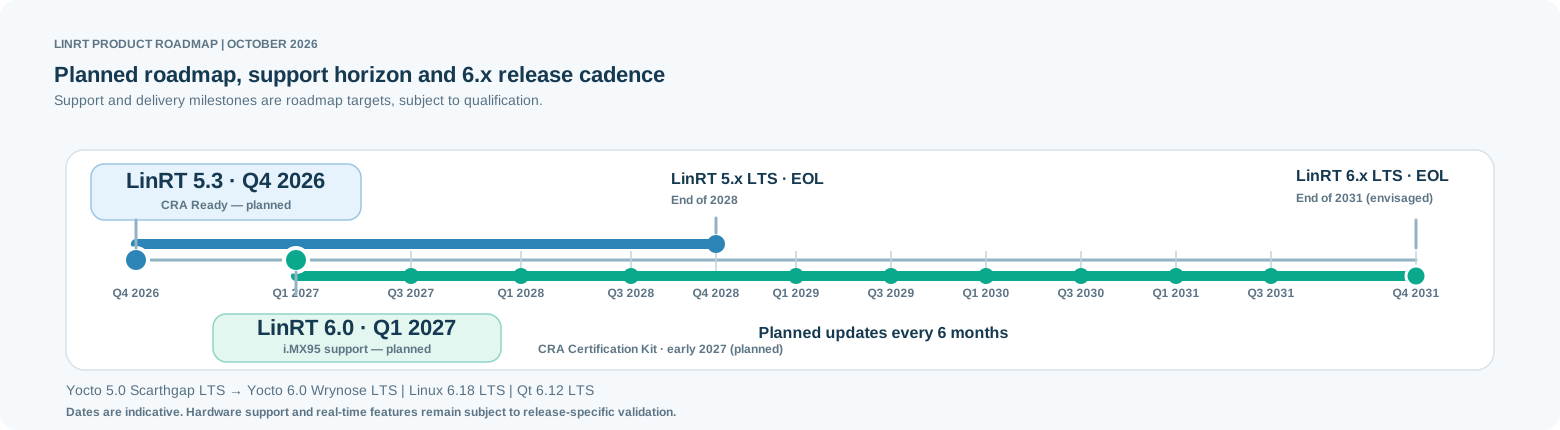
LinRT 5.x LTS repose sur Yocto Project 5.0 « Scarthgap » LTS, avec Linux 6.6 / 6.12 LTS selon la cible et la distribution. LinRT 5.3 (version du produit, distincte de Yocto 5.3) est prévu au T4 2026 avec l’objectif CRA Ready.
LinRT 6.x LTS est prévu au T1 2027, ciblant Yocto Project 6.0 « Wrynose » LTS, Linux 6.18 LTS et Qt 6.12 LTS. Le support NXP i.MX95 est planifié pour cette version, sous réserve de qualification de chaque variante BSP.
05 / Préparation CRA
Le BSP LinRT CRA Ready et son CRA Certification Kit sont envisagés pour faciliter les évaluations produit, avec des preuves rattachées à une image logicielle et un matériel identifiés.
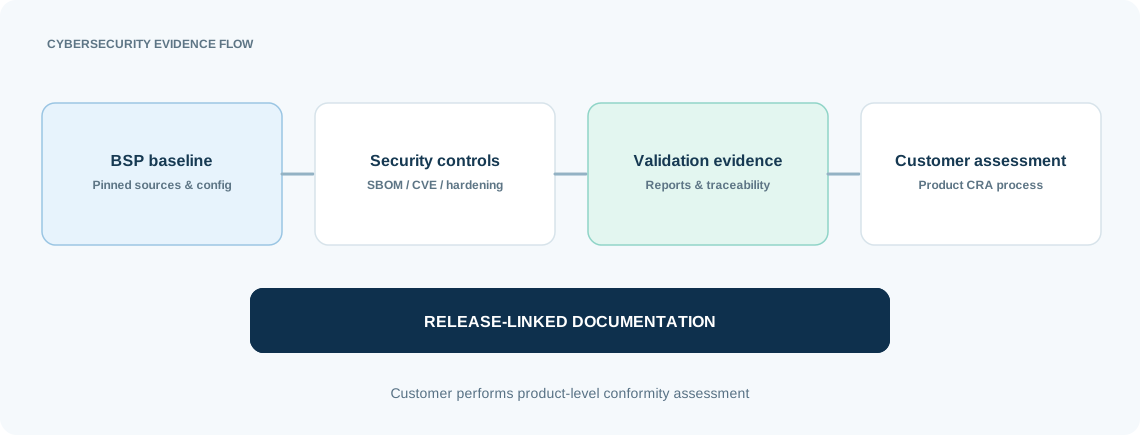
Prévu pour début 2027, en accompagnement de la première version LinRT 6.x LTS, le CRA Certification Kit aidera les fabricants à transformer les mesures de cybersécurité du BSP en preuves traçables pour l’évaluation de conformité de leurs propres produits.
Nomenclature logicielle, processus CVE/VEX et traçabilité des composants pour une construction BSP identifiée.
Contrôles réutilisables de durcissement, vérification du démarrage et des mises à jour, et procédures de validation reproductibles.
Correspondance exigences/tests, modèles de résultats et structure des dossiers de preuves pour l’intégration client.
Le kit facilite la démarche de conformité CRA d’un produit spécifique ; ce n’est pas un certificat CRA et il ne remplace ni l’analyse de risques ni les obligations légales du fabricant.
06 / Découvrir une autre distribution
Gestion des interruptions en threads, préemption accrue et interfaces Linux / POSIX standard. Une approche directe lorsque Linux satisfait les contraintes de latence.
Découvrir la distribution →Un niveau d’exécution temps réel prioritaire, les pilotes RTDM et des interfaces Xenomai adaptées à la migration d’applications existantes.
Découvrir la distribution →Dovetail relie Linux au cœur EVL ; libevl expose des services spécifiques pour exécuter les tâches critiques hors bande.
Découvrir la distribution →Parlons SoM, intégration, pilotes temps réel et périmètre de la feuille de route LinRT CRA Ready.
Références techniques
Documentation officielle et références amont. Disponibilité et périmètre produit à confirmer auprès de LinRT.